管道检测领域,传统设备常因无法精准量化管道缺陷尺寸而影响修复方案制定,而管道爬行机器人(以S300EHD为代表)不仅具备高清观测、灵活移动能力,更核心的是搭载了激光扫描功能,可实现管道缺陷的“可视化 量化”双重检测,尤其在市政大管径管道、工业管道检测中,成为精准诊断管道问题的关键工具,彻底改变“只能看、不能量”的检测困境。
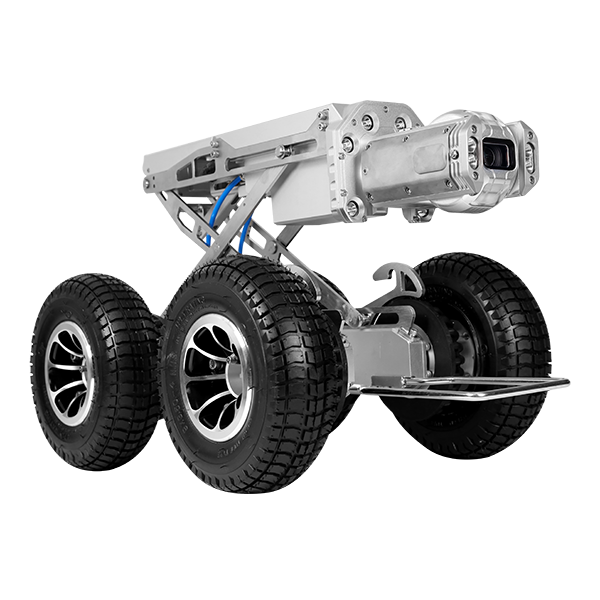
一、激光扫描功能:管道检测的“精准量尺”
S300EHD管道爬行机器人的激光扫描功能(即激光测宽功能),并非简单的辅助观测工具,而是能直接为管道缺陷尺寸提供精准数据支撑的核心模块,其功能价值主要体现在三个维度:
精准量化缺陷,告别“肉眼估算”:传统管道检测中,工作人员只能通过摄像头观测判断缺陷大小(如裂缝长度、腐蚀面积、变形程度),误差较大;而激光扫描功能可发射激光束,直接测量缺陷的关键尺寸——例如管道内壁裂缝的宽度、局部变形的凸起高度、管道接口错位的间隙,测量数据可实时同步至控制终端,误差远小于人工估算,为后续修复方案(如选择多大尺寸的修复材料、是否需要局部加固)提供精确依据。
适配复杂管道,覆盖检测盲区:设备搭载的激光扫描模块与高清摄像头协同工作,配合360°轴向旋转、230°垂直旋转的摄像系统,可对管道内壁进行全方位扫描。无论是管道弯头的内侧缺陷、管壁底部的腐蚀区域,还是大管径管道(DN300mm-3000mm)的圆周方向缺陷,激光束都能精准覆盖,避免因管道结构复杂导致的测量盲区,确保每个可见缺陷都能被量化记录。
同步记录位置,数据关联更清晰:激光扫描获取的缺陷尺寸数据,会与设备的厘米级计米定位、GPS定位功能自动关联——不仅能知道“缺陷有多大”,还能精准标记“缺陷在哪个位置”(距离管道口的距离、GPS坐标),形成“缺陷位置 尺寸”的完整数据档案,后续查阅检测报告时,可快速对应具体位置的缺陷详情,无需反复回看视频寻找,提升数据使用效率。
二、激光扫描 多维功能:构建管道检测“全能体系”
S300EHD的激光扫描功能并非孤立存在,而是与设备的其他核心功能深度协同,形成覆盖“观测-测量-定位-记录”全流程的检测体系,进一步放大精准检测价值:
与高清摄像协同:“看得清 量得准”:设备搭载210万像素(1920×1080)无延时高清摄像头,支持10倍光学变焦 12倍数字变焦,配合8颗2W高亮度LED灯与一键除雾功能,可清晰呈现管道内壁细节;激光扫描功能则在“看清”的基础上,对可疑区域进行精准测量,例如先通过摄像头发现管壁的腐蚀斑点,再用激光扫描测量斑点的直径与深度,实现“视觉识别 数据量化”的双重确认。
与定位系统协同:“量得准 找得到”:激光扫描获取缺陷尺寸后,设备的厘米级计米器(内置高精度电子编码器)会记录缺陷位置与管道口的距离,GPS定位系统则标记该位置的地理坐标;同时,防侧翻软件可实时显示爬行器在管道内的姿态(前后倾角、左右倾角),确保激光扫描时设备处于稳定状态,避免因姿态偏移导致的测量误差,最终形成“尺寸数据 位置坐标 设备姿态”的完整检测记录。
与续航/防护协同:“长时间 稳定测”:激光扫描功能需要设备在管道内稳定工作才能保证数据精准,而S300EHD具备IP68防护等级(密封防尘防水),可在管道积水、泥泞环境中稳定运行,无需担心激光模块进水损坏;同时设备支持8-10小时超长续航(内置大容量锂电池),可满足长距离管道(支持120-300m线缆)的连续扫描检测,无需中途断电,确保激光测量数据的连续性。
三、实际应用:激光扫描功能的“场景价值”
在不同类型的管道检测场景中,S300EHD的激光扫描功能都能发挥关键作用,尤其在对缺陷尺寸精度要求高的场景中,优势更为明显:
市政大管径供水/排水管道:检测管道内壁的腐蚀、变形、接口错位时,激光扫描可精准测量腐蚀区域的面积与深度、变形处的直径偏差,帮助判断管道是否仍符合输水标准,是否需要局部修复或整体更换。
工业管道(如化工、石油输送管道):检测管道内壁的焊缝缺陷、介质腐蚀痕迹时,激光扫描能测量焊缝的凸起高度、腐蚀坑的深度,避免因缺陷尺寸估算不准导致的安全隐患(如焊缝凸起过高可能影响介质流动,腐蚀过深可能引发泄漏)。
隧道涵洞/箱涵管道:检测大型箱涵的内壁裂缝、混凝土脱落时,激光扫描可测量裂缝的长度与宽度,判断是否存在结构安全风险,为加固方案提供精确的尺寸参考,避免过度修复或修复不足。
S300EHD管道爬行机器人的激光扫描功能,彻底改变了管道检测“重观测、轻量化”的传统模式,让管道缺陷检测从“定性判断”升级为“定量分析”。对于需要精准数据支撑的管道运维场景而言,这类具备激光扫描能力的爬行机器人,已成为提升检测效率、降低修复风险的核心装备。